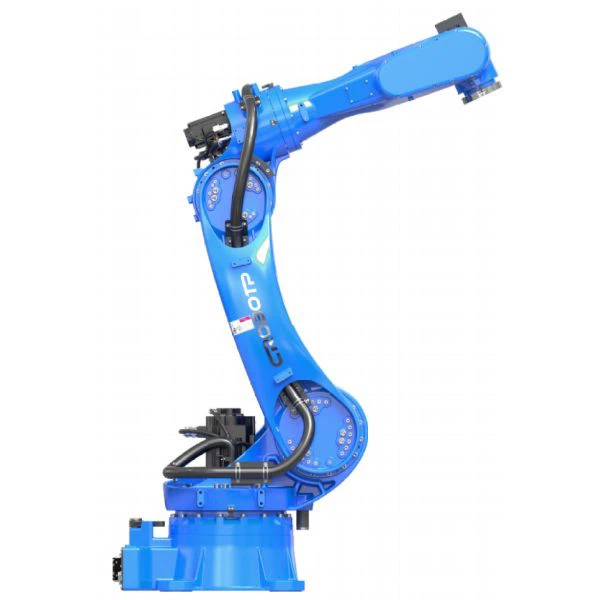
Cyflwyniad Cynnyrch
Mae'r robot trin deunydd (CRP{0}}RA18-25) yn ddyfais awtomeiddio diwydiannol sydd wedi'i theilwra ar gyfer senarios trin deunydd cyffredinol. Gall drin ystod eang o anghenion trin deunydd yn hyblyg, gan gynnwys rhannau, blychau, a chynhyrchion lled-orffen, mewn gweithgynhyrchu, warysau logisteg, a phrosesu electroneg. Gyda'i ddyluniad cryno, rheolaeth fanwl gywir, ac amddiffyniad dibynadwy, mae wedi dod yn offer craidd ar gyfer gwella effeithlonrwydd llif deunydd a lleihau costau llafur.
Nodweddion Swyddogaethol
● Ehangu hawdd i ddiwallu anghenion trin amrywiol.
Mae tyllau mowntio sydd wedi'u gosod ymlaen llaw ar yr echelinau J2, J3, a J4 yn caniatáu gosod ategolion yn hyblyg fel falfiau solenoid a synwyryddion canfod deunydd. Mae gan echel J3 borthladd I/O a thiwbiau aer cylched deuol, sy'n ei alluogi i gysylltu â gwahanol ddyfeisiau trin deunyddiau, megis grippers a chwpanau sugno, gan ei gwneud yn addas ar gyfer trin deunyddiau mor amrywiol â metel, plastig a chardbord.
● Rheolaeth fanwl gywir ar gyfer trin sefydlog ac effeithlon.
Mae'r system yrru yn defnyddio technoleg rheoli PID uwch ar gyfer ymateb cyflymach. Wedi'i gyfuno ag iawndal deinamig sylwedydd a gwanhau magnetig, mae'r modur yn darparu rheolaeth well, gan gynnal gweithrediad cyflym a sefydlog hyd yn oed wrth drin deunyddiau o bwysau amrywiol, gan atal gogwyddo a gollwng.
● Mae algorithm deallus yn cydbwyso effeithlonrwydd a gwydnwch.
Mae'r algorithm rheoli newydd yn integreiddio cinemateg a dynameg, gan integreiddio rhesymeg gyrru a rheoli, gan alluogi rhaglennu gweithrediadau trin deunydd yn awtomataidd. Mae hefyd yn gwneud y gorau o'r llwybr gweithredu yn seiliedig ar nodweddion llwyth cydrannau mecanyddol a phwysau deunydd, gan ymestyn bywyd gwasanaeth y robot tra'n sicrhau'r gallu gweithredu mwyaf.
● Yn ddiogel ac yn fanwl gywir, gan leihau risgiau gweithredol.
Yn meddu ar swyddogaeth canfod gwrthdrawiad, bydd y peiriant yn arafu neu'n stopio'n gyflym os yw'n cysylltu â chyfarpar neu rwystrau cyfagos wrth ei drin, gan amddiffyn y peiriant, y deunyddiau a'r offer cyfagos. Ar y cyd ag iawndal disgyrchiant, mae'n gwella cywirdeb lleoli deunydd, gan ei gwneud yn arbennig o addas ar gyfer trin rhannau cain yn fanwl gywir.
● Mae stop brys deuol yn sicrhau diogelwch gweithredol.
Wedi'i gyfarparu â phanel atal brys diogelwch sy'n annibynnol ar y system reoli ac sy'n defnyddio dyluniad cylched cyfnewid diogelwch, mae'n darparu amddiffyniad stop brys cylched deuol, gan ddiffodd pŵer yn gyflym mewn argyfyngau i sicrhau diogelwch gweithredwyr a'r broses trin deunyddiau.
● Mae perfformiad sefydlog a gwrth-ymyrraeth yn lleihau amrywiadau gweithredol.
Mae hidlydd adeiledig mewn tri cham yn lleihau ymyrraeth electromagnetig mewnol ac allanol yn effeithiol mewn amgylcheddau diwydiannol, gan atal ymyriadau neu wyriadau cywirdeb a achosir gan amrywiadau foltedd ac ymyrraeth signal, gan sicrhau parhad a sefydlogrwydd gweithrediadau trin deunyddiau.
Paramedrau Technegol Corff Robot
|
Model |
CRP{0}}RA18-25 |
|
|
Ffurf braich |
Uniadau lluosog fertigol |
|
|
Gradd o ryddid |
6 echel |
|
|
Llwyth cyflog uchaf |
25kg |
|
|
Uchafswm teithio |
Echel1 |
Mowntio daear / wyneb i waered -167 gradd ~ 167 gradd, mowntio wal-30 gradd ~ 30 gradd |
|
Echel2 |
-150 gradd ~ 85 gradd |
|
|
Echel3 |
-85 gradd ~ 150 gradd |
|
|
Echel4 |
-190 gradd ~ 190 gradd |
|
|
Echel5 |
-135 gradd ~135 gradd |
|
|
Echel6 |
-360 gradd ~ 360 gradd |
|
|
Cyflymder uchaf |
Echel1 |
170 gradd /S |
|
Echel2 |
170 gradd /S |
|
|
Echel3 |
200 gradd /S |
|
|
Echel4 |
363 gradd /S |
|
|
Echel5 |
350 gradd / S |
|
|
Echel6 |
540 gradd /S |
|
|
Torque a ganiateir |
Echel4 |
52N.m |
|
Echel5 |
52N.m |
|
|
Echel6 |
30N.m |
|
|
Moment o syrthni a ganiateir |
Echel4 |
1.3kg.m2 |
|
Echel5 |
1.3kg.m2 |
|
|
Echel6 |
0.56kg.m2 |
|
|
Pwysau corff robot |
250kg |
|
|
Pellter cyrraedd uchaf |
1835.6mm |
|
|
Cywirdeb lleoli dro ar ôl tro |
±0.05mm |
|
|
Modd gosod |
Ground, mowntio wyneb i waered, mowntio wal |
|
|
Rhyngwyneb corff |
IO a gadwyd |
16 Pin |
|
Nwy wedi'i gadw |
2*φ8mm |
|
|
Amgylchedd gosod |
Tymheredd amgylchynol |
0 ~ 45 gradd |
|
Lleithder cymharol |
20% ~ 80% RH (dim anwedd) |
|
|
Dirgryniad |
O dan 0.5G |
|
|
Eraill |
Rhaid i osod robotiaid fod i ffwrdd o: hylifau neu nwyon fflamadwy neu gyrydol, ffynonellau ymyrraeth trydanol |
|
|
Lefel IP |
Corff IP54 , arddwrn IP67 |
|
|
Nodweddion mantais |
Strwythur cryno, cyflymder uchel, manwl gywirdeb uchel, ehangder uchel a gweithrediad hawdd |
|
|
Cais |
Trin, torri, marcio, caboli |
|
|
Cyfluniad cabinet trydan |
G9A |
|
Diagram Rhyngwyneb Gosod

Diagram Ystod Cynnig

FAQ
C: Pa fathau o ddeunyddiau y gall y CRP-RA18-25 eu trin?
A: Mae'r robot trin deunydd hwn yn gydnaws ag amrywiaeth o ddeunyddiau, gan gynnwys rhannau metel, darnau gwaith plastig, a phecynnu cardbord. Mae'r tyllau mowntio neilltuedig ar yr echelinau J2/J3/J4 yn caniatáu gosod grippers arbenigol (fel cwpanau gwactod a grippers mecanyddol). Gall hefyd drin deunyddiau arbennig fel gwydr a metel dalen, gan ddiwallu anghenion trin amrywiol warws gweithgynhyrchu a logisteg.
C: Beth yw manteision ymarferol amddiffyn IP67 wrth drin deunyddiau?
A: Mae amddiffyniad IP67 yn atal llwch a gynhyrchir wrth drin deunydd rhag treiddio i'r corff robot, tra hefyd yn ei amddiffyn rhag tasgu hylifau fel oerydd ac olew. Er enghraifft, wrth drin rhannau metel mewn canolfan beiriannu, mae'n amddiffyn cydrannau mewnol rhag halogiad yn effeithiol, gan sicrhau gweithrediad sefydlog mewn amodau gwaith llym, llychlyd a llaith.
C: Sut y gellir defnyddio'r tyllau mowntio neilltuedig i addasu trin deunydd?
A: Mae'r tyllau mowntio neilltuedig ar yr echelinau J2 / J3 / J4 yn cefnogi gosod falfiau solenoid, synwyryddion, neu grippers arbenigol yn gyflym. Er enghraifft, gellir gosod synhwyrydd pwysau ar echel J3 i fonitro pwysau'r deunydd sy'n cael ei drin mewn amser real. Mae gripper niwmatig, wedi'i gysylltu trwy borthladd I/O a thiwb aer cylched deuol, yn addasu grym gafaelgar yn awtomatig yn seiliedig ar faint deunydd, gan wella hyblygrwydd trin.
C: Sut mae iawndal disgyrchiant yn gwella cywirdeb trin deunyddiau?
A: Wrth drin deunyddiau o bwysau amrywiol, mae swyddogaeth iawndal disgyrchiant CRP-RA18-25 yn addasu ystum braich y robot yn awtomatig i wrthbwyso effaith pwysau materol ar ei daflwybr symud. Wedi'i gyfuno ag ailadroddadwyedd ±0.05mm, mae'n atal difrod i rannau manwl a achosir gan wyriad lleoliad wrth drin, gan ei gwneud yn arbennig o addas ar gyfer trin deunyddiau manwl uchel fel cydrannau electronig.
C: Sut mae canfod gwrthdrawiad yn sicrhau diogelwch wrth drin deunydd?
A: Os yw'r robot yn cysylltu ag offer llinell gynhyrchu neu rwystr wrth drin deunyddiau, mae'r system canfod gwrthdrawiadau ar unwaith yn sbarduno arafiad neu ddiffodd, gan atal difrod materol a lleihau difrod i fraich y robot a'r gripper. Er enghraifft, wrth drosglwyddo nwyddau rhwng silffoedd warws, mae'r swyddogaeth hon yn lleihau colled materol yn effeithiol oherwydd gwall gweithredwr.
Tagiau poblogaidd: robot trin deunydd, gweithgynhyrchwyr robot trin deunydd Tsieina, cyflenwyr, ffatri